01
주행 제어
가감속 및 구동 상태를 정밀하게 제어하여 안정적인 주행을 구현합니다.
TECHNOLOGY
AGV Vehicle Controller
OVERVIEW
AGV의 주행, 조향, 작업 장치, 안전 신호를 통합 제어하는 핵심 컨트롤러입니다. 차량 특성과 현장 조건에 맞춘 제어 로직을 자체 설계하여 안정적이고 정밀한 AGV 운행을 지원합니다.
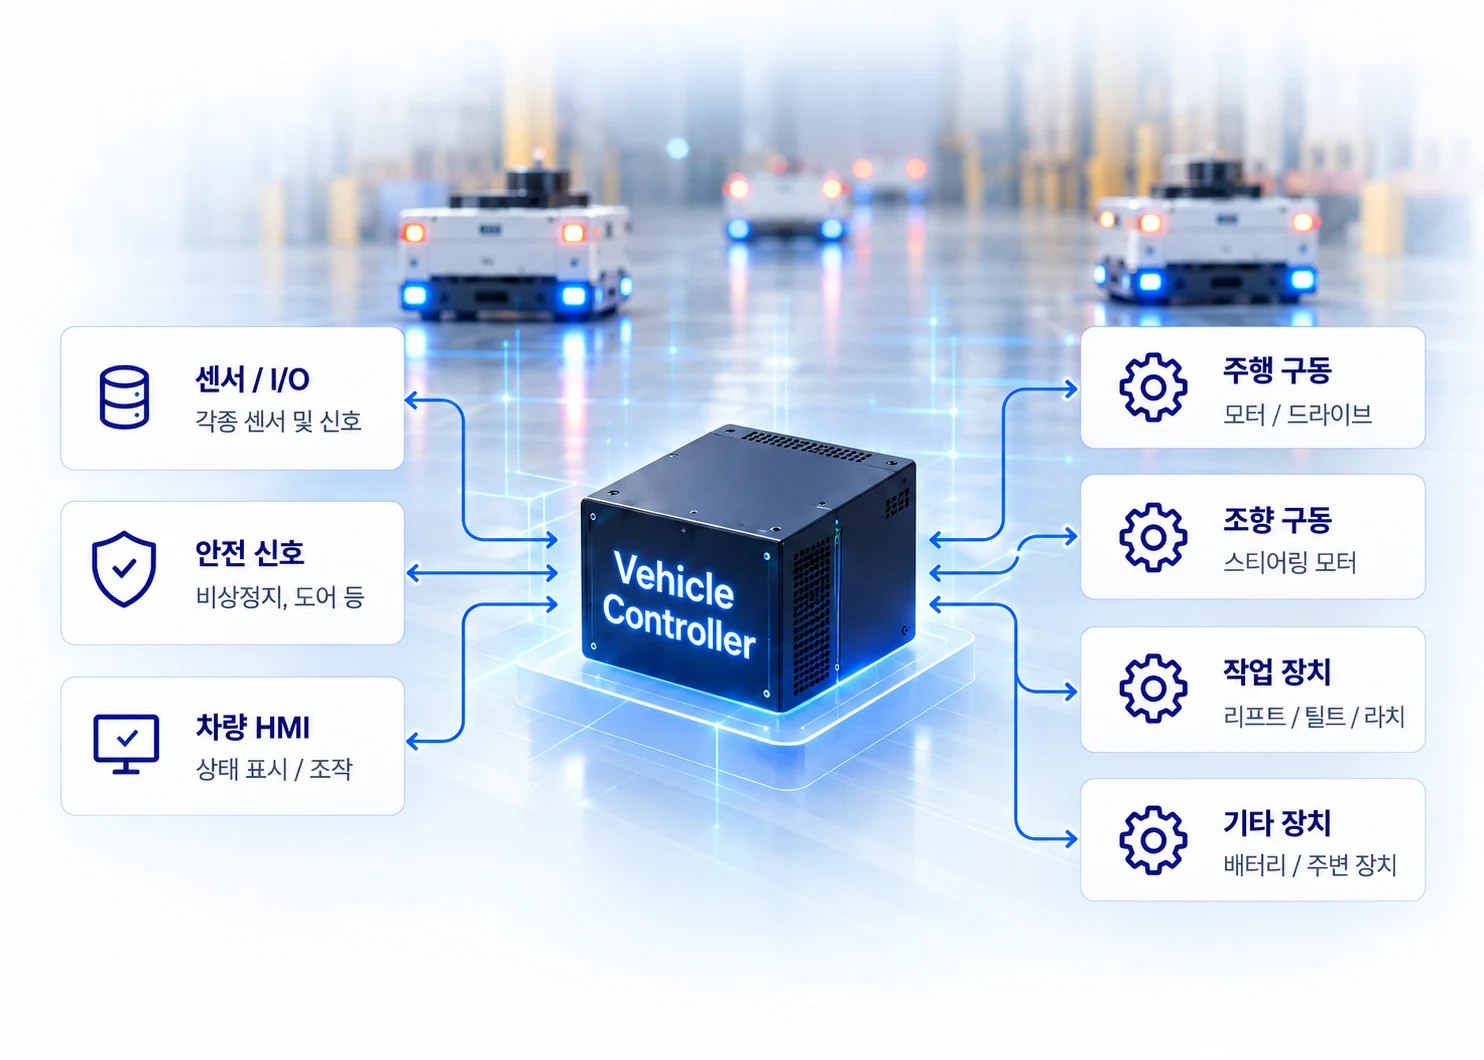
Vehicle Controller는 AGV의 핵심 장치와 신호를 통합하여 안정적이고 정밀한 차량 제어를 수행합니다.
가감속 및 구동 상태를 정밀하게 제어하여 안정적인 주행을 구현합니다.
정확한 방향 전환과 경로 추종을 통해 정밀한 조향을 지원합니다.
리프트, 틸트, 리치 등 다양한 작업 장치의 동작을 통합 제어합니다.
센서, 비상정지, 도어, 적재 상태 등 다양한 안전 조건을 실시간으로 판단하여 동작을 제어합니다.
센서, HMI, 배터리 및 주변 장치를 표준화된 구조로 연동하여 차량 사양 변경에 유연하게 대응합니다.
통신 이상, 센서 오류, 구동 이상을 감지하고 정지·재시도·복구 절차를 수행하여 안정적인 운행을 지원합니다.
주행 및 작업 동작의 일관성 향상
다양한 안전 조건에 대한 신뢰성 확보
차량 사양 변경 및 공정 요구사항에 유연하게 대응
상태 진단 및 복구 로직을 통한 다운타임 최소화
AGVS CONTROL ENGINEERING
AGVS는 차량 특성과 현장 조건에 맞는 제어 로직을 자체 설계합니다. 작업 장치의 동작부터 안전 조건, 이상 발생 시 대응까지 하나의 차량 제어에 담습니다.
리프트·틸트·리치 등 작업 장치와 주행·조향을 통합 제어합니다. 차량마다 다른 기구와 운반 방식에 맞춰 동작을 구성합니다.
센서, 비상정지, 도어와 적재 상태를 함께 판단합니다. 현장 조건에 맞춰 장치가 동작할 수 있는 조건을 제어에 반영합니다.
차량 운행 중 발생하는 통신 이상, 센서 오류와 구동 이상을 감지합니다. 이상 상태에 따라 정지·재시도·복구 절차를 적용해 현장의 점검과 대응을 지원합니다.
우리 현장에는 어떻게 적용할 수 있을까요?
Vehicle Controller 도입 상담